行为与生理特征有助于提升撞车事故的可预测性
驾驶员的哪些表现与撞车事故有关?
在撞车事故中,驾驶员的注意力不集中扮演着重要角色,既影响驾驶员对路面情况的注意力,也会降低驾驶员发觉、处理突发事件的反应能力。通常情况下,在驾驶任务中的注意力不集中主要包括两种情况:视觉干扰和认知干扰。
驾驶场景中的视觉干扰,通常指的是驾驶员的注意力被视觉刺激分散(即 eyes-off-road)。如果驾驶员的注意力被其他视觉刺激分散,例如看手机、看导航、看广告牌、调节收音机等,就会导致驾驶员的注意力偏离道路,忽略、难以及时发现潜在的危险情况,增加发生交通事故的风险。
认知干扰是与车辆驾驶有关的另一种重要认知干扰,指的是驾驶员的注意力被认知任务分散(例如:打电话聊天、走神等),导致驾驶员无法及时处理道路信息。
此外,驾驶员的心理负荷水平对驾驶安全也存在影响。高心理负荷水平会导致驾驶员的认知和行为反应变差,例如反应时间变长、注意力不集中、决策能力下降等,从而增加驾驶员发生交通事故的风险。低心理负荷水平则可能导致驾驶员的注意力不足、疲劳和昏昏欲睡,同样会增加驾驶员发生交通事故的风险。因此,过高或过低的心理负荷都会影响驾驶员在驾驶过程中的认知加工和行为反应。
目前,已有许多研究通过测量眼动特征、皮电、心电、神经活动等指标,评估驾驶员的心理状态。例如,人们可以通过眼动特征评估驾驶员的注意力是否集中——驾驶员在注意力不集中的状态下,注视点会偏离道路中心,注视点分布的位置会更随机;人们还可以通过皮电和心率评估驾驶员的心理负荷水平——高心理负荷状态下,驾驶员的皮肤导电性和心率比较高,而低心理负荷状态下皮肤导电性和心率较低。
不仅驾驶员的不良心理状态会提升发生交通事故的风险,驾驶员的行为表现(即驾驶动作),如加速度、踩刹车的力度、方向盘转角等,也能够用于预测驾驶员是否存在带有危险性的行为与决策倾向,从而预测该车辆潜在的撞车风险。例如,有些研究通过GPS数据得出驾驶员在车辆前进方向上的加速度、制动等信息,发现这些驾驶操作与驾驶员的事故记录显著相关。
其实,现在已经有了车载防撞系统,实时采集、评估车辆动态,防止行车途中的撞车事件发生。
VCAS(Vehicle Collision Avoidance Systems)是目前广泛使用的车辆防撞系统。如图 1(a) 所示,该系统通过车载雷达或运动传感器持续地采集行车数据(包括车辆动力学和距离度量),然后由嵌入在车载电路中的算法进行处理,实现对风险水平的评估、预测撞车事件发生的可能性。在遇到危险情况时,该系统会向驾驶员发送警报;若发送警报后驾驶员未能采取行动,有些 VCAS 还会采取自动控制措施,例如自动制动或自动转向,从而避免与其他车辆碰撞。
借助这个系统,驾驶员可以根据自己感知到的风险水平和 VCAS 反馈做出行为反应/动作,以减小车辆碰撞的风险。
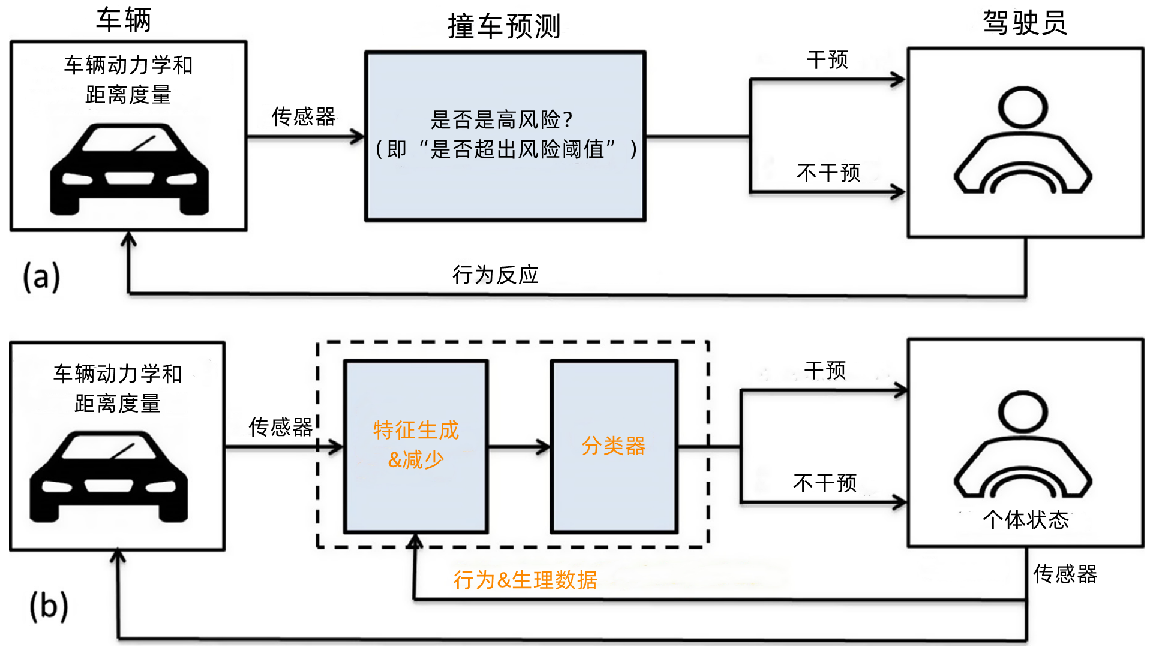
图 1 当前常用的 VCAS 结构和加入行为与生理特征的防撞系统结构
然而,目前的 VCAS 及其碰撞预测系统很少考虑驾驶员状态与碰撞可能性之间的关系。
为了解决这一问题,有研究者提出了一种新的车辆碰撞预测方法,如图 1(b) 所示:他们采集了驾驶员在不同驾驶场景下的行为与生理特征,结合来自车辆动力学和距离度量的原始特征,把这些特征数据交给算法模型,让它学习撞车事件发生、无撞车事件发生时的特征参数,建立一个二元分类器(判断“是”或“否”)来预测是否即将发生撞车事件。
他们是如何做到的呢?
这组研究者在一家驾校招募到 143 名愿意参与实验的驾驶员,最终有效采集了其中 130 名驾驶员的数据样本。这些驾驶员中有 104 名男性、26 名女性,年龄在 18-57 岁之间(34.5±10.7),平均驾龄为 4.2 年,每年平均行驶里程为 4678.5 公里。
如图 2 所示,该实验包含五个部分:
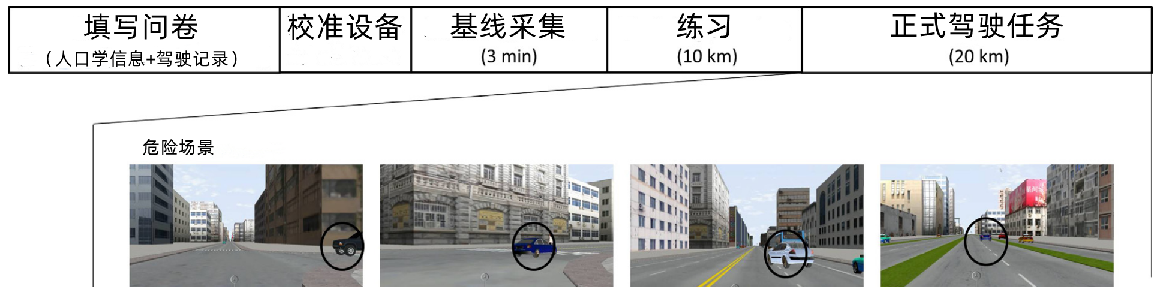
图 2 实验流程图
*圈中的部分为该场景即将发生的危险事件。
(1)在到达实验室后,每个参与者被要求填写有关人口统计学和驾驶历史的问卷,并将其存档为其个人资料。人口统计学信息包括年龄、性别、教育程度;驾驶历史包括驾驶年龄和年行驶里程,以及获得驾照后的违规和事故次数。
(2)接下来,由研究人员安装、校准、检验便携式桌面驾驶模拟器、各个生理特征采集器(眼动仪和生物记录仪),尽可能减少个体差异对生理评估的影响。如图 3 所示,虚拟场景通过投影呈现在驾驶员座位前方 150cm 的幕布上;固定在驾驶员食指和小指指尖的电极夹用来测量 SCR。固定在驾驶员中指上的是一个红外传感器,用于测量 HRV;眼动追踪系统用于记录驾驶员的注视点信息;方向盘、油门和刹车踏板都是模拟真实车辆的设置,用于记录驾驶行为(即驾驶员对方向盘、油门和刹车踏板进行的操作)。
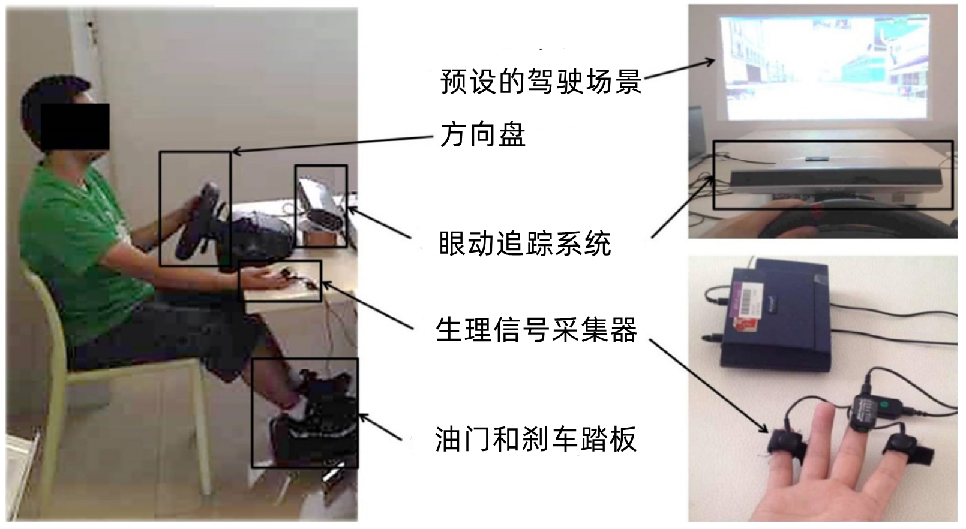
图3 驾驶模拟器和数据记录装置
(3)基线采集阶段,驾驶员需要静坐三分钟,没有任何任务或刺激;生物记录仪在此期间收集每个驾驶员的生理数据。
(4)正式驾驶任务开始前,每个驾驶员需进行大约 10 分钟的训练,用于虚拟的驾驶场景以及驾驶模拟器的操作。
(5)在正式的驾驶任务中,驾驶员的任务为:“请按照屏幕上显示的方向行驶,并尽快到达目的地。同时,请遵守交通规则,避免撞车。”驾驶任务的场景为一段 14 公里长的虚拟城市道路,限速为 60 公里/小时。为了在实验结束前采集到足够多的数据样本,研究者在沿途设置了多个危险情景:行车途中,周围的车辆或行人会突发一些危险操作并接近驾驶员所在的车辆,例如突然刹车、意外变道、直角碰撞等。如果发生了撞车事故,驾驶员可以重新启动车辆,继续驾驶。
实验结束后,研究者依据不同的采集设备,将数据分为 5 个数据集,统计了 68 项特征值(见表 1)。并且,研究者使用时间戳将不同数据集的数据同步,确保它们在时间上对齐,数据同步的时间误差小于 0.04 秒。
表 1 模拟驾驶实验数据集与特征清单
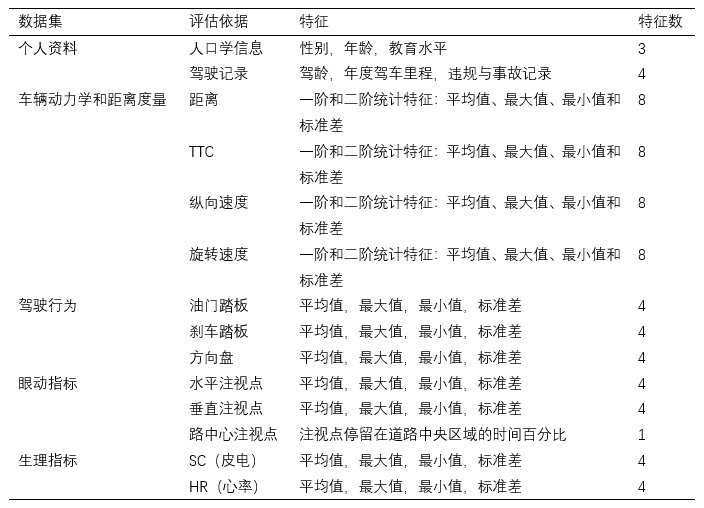
* TTC 是指 time-to-collision,即与最近道路用户的碰撞时间。计算公式为 TTC = D / V,其中 D 是车辆到最近道路用户的距离,V 是车辆的速度。
有效提升车辆防撞预测准确性的方法
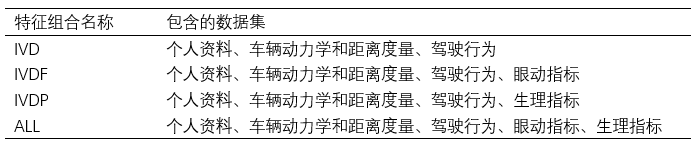
在过滤、处理、对齐所有特征值之后,研究者设置了四种特征组合(见表 2),分别将每种特征组合的特征值输入 LDA 和 QDA 两种分类模型进行训练,生成预测模型;通过比较选出对撞车事件预测效果最好的模型。
表 2 用于创建车辆防撞预测模型的特征组合
研究者在计算了 8 个模型(4 个模型 × 2 个分类器)的各项指标后,使用 ROC 空间直观地展示了每个模型预测撞车事件的效果。如图 4 所示,在 ROC 空间中,靠近左上角的点对应的模型具有较高的灵敏性和特异性,而靠近右下角的点所对应的模型具有较低的灵敏性和特异性。
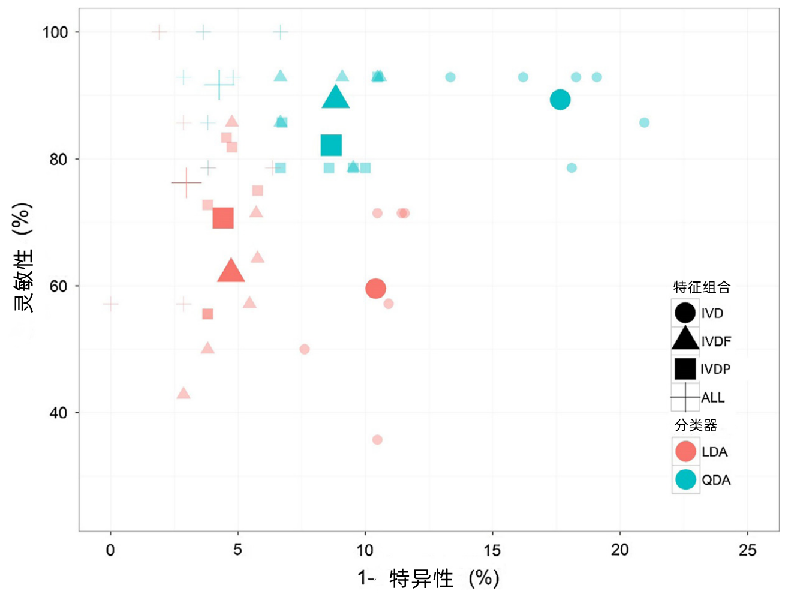
图 4 使用 ROC 空间表征各特征组合与分类器模型的预测效果
注:面积较小的点表示对单个撞车事件的预测效果,面积较大的点表示各模型的平均预测效果。
就特征组合而言,研究者经比较后发现:使用融合全部特征的模型(即输入 5 个数据集)预测效果最好。同时,结果还表明,添加眼动指标和生理指标(IVDF 和 IVDP)可以提升模型的预测准确性,这些指标特征可以有效反映驾驶员的风险状态;只使用个人资料、车辆动力学和距离度量、驾驶行为特征(IVD)的模型预测效果最差。
就分类器的效果而言,LAD 和 QDA 之间的准确性不存在显著差异。然而,LDA 具有更高的特异性(LDA 的特异性:94.37%;QDA 的特异性:90.15%),QDA 具有更高的灵敏性(LDA 的灵敏性:67.07%;QDA 的灵敏性:88.09%)。结合撞车事故的场景来理解:LDA 可以更准确地判别出哪些不是撞车事件;相较于 LDA,QDA 可以检测到更多次撞车事件,但它的误报率更高——也就是更容易把一些“非撞车事件”误判为“撞车事件”。在现实生活中,漏报一个撞车事件的后果可能比误将“非撞车事件”判断为“撞车事件”的后果更严重,因为前者将导致驾驶员没能及时采取防撞措施而发生事故。因此,使用QDA分类器创建的撞车预测模型更实用。
未来的车辆防撞系统
该研究创建、验证了一项用于预测撞车事件的新方法:使用 QDA 分类器,融合个人资料、车辆动力学和距离度量、驾驶行为、眼动指标、生理指标等特征,可以提前 4 秒预报撞车事件,准确率最高可达 95.25% 。同时,该研究表明,在撞车预测模型中添加眼动和生理特征后,可以提高模型的预测性。
总体来说,该研究提出的预测撞车事故的方法,可以通过软件来灵活地整合多种车载传感器、生理传感器等多通道信息,结合交通环境、车辆和驾驶员之间的交互情况来预测撞车风险,提升了车辆系统的智能性、适应性和可用性。
尽管如此,这项研究仍然存在一些限制。
首先,驾驶模拟器中设置的场景比日常真实驾驶场景的风险更高。研究者为了获取足够多的撞车数据样本,在本次测验使用的模拟驾驶场景中设置了较多道路危险事件,这可能会加重驾驶员的压力与认知负荷。因此,在真实场景采集原始数据对于未来创建车辆防撞系统而言仍然非常有必要,因为这样可以提升撞车预测模型的有效性,使它适用于更多日常的情境中。
其次,这项研究仅采用了皮电与心率特征来评估驾驶员的生理和心理状态,但仍然有很多其他指标可以提供更详细的身心线索。因此,未来的研究可以找一些新的、可以提升实时撞车预测性的信息特征。
最后,在模拟驾驶期间,系统在预测撞车事件要发生之后,没有对驾驶员采取任何干预措施。在闭环的控制系统中,来自于 VCAS 系统的干预会根据驾驶员的状态而修正。因此,在未来可以研究:如何在这些干预的影响下持续预测撞车事件的发生。
参考文献:
Ba, Yutao; Zhang, Wei; Wang, Qinhua; Zhou, Ronggang; Ren, Changrui (2017). Crash prediction with behavioral and physiological features for advanced vehicle collision avoidance system. Transportation Research Part C: Emerging Technologies, 74, 22–33.